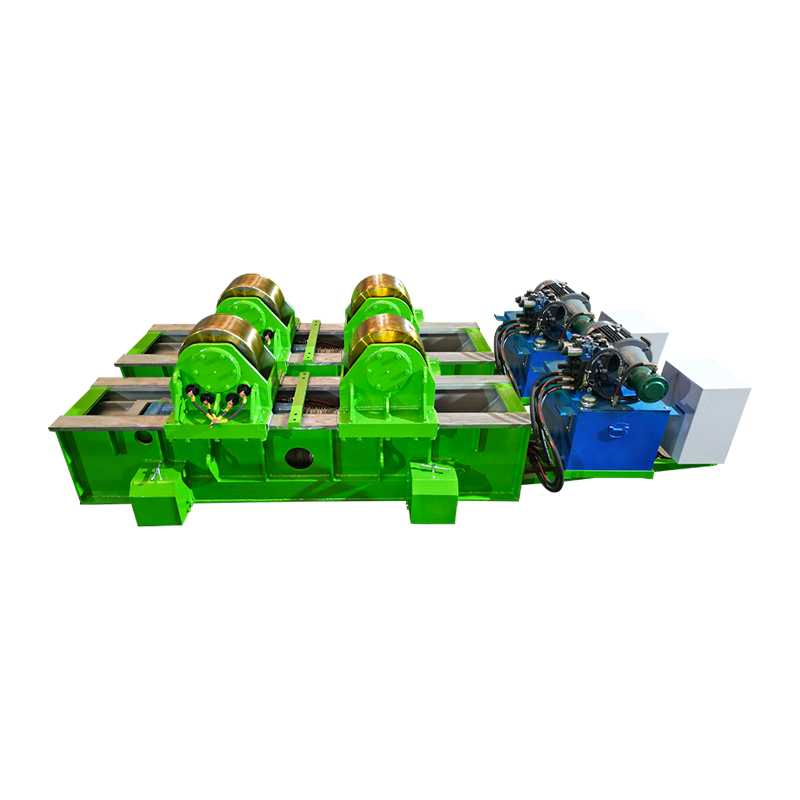
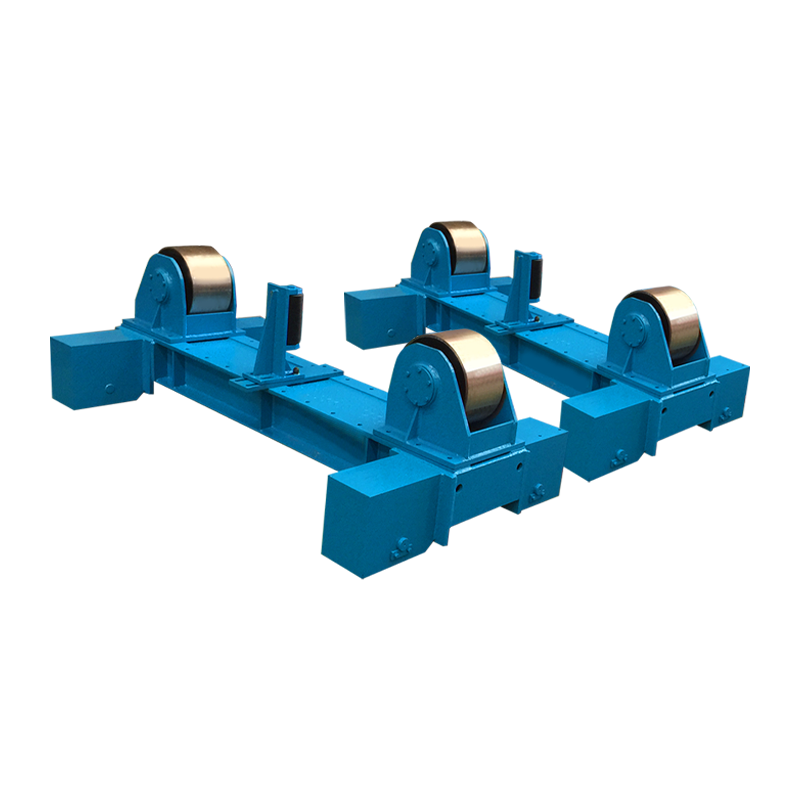
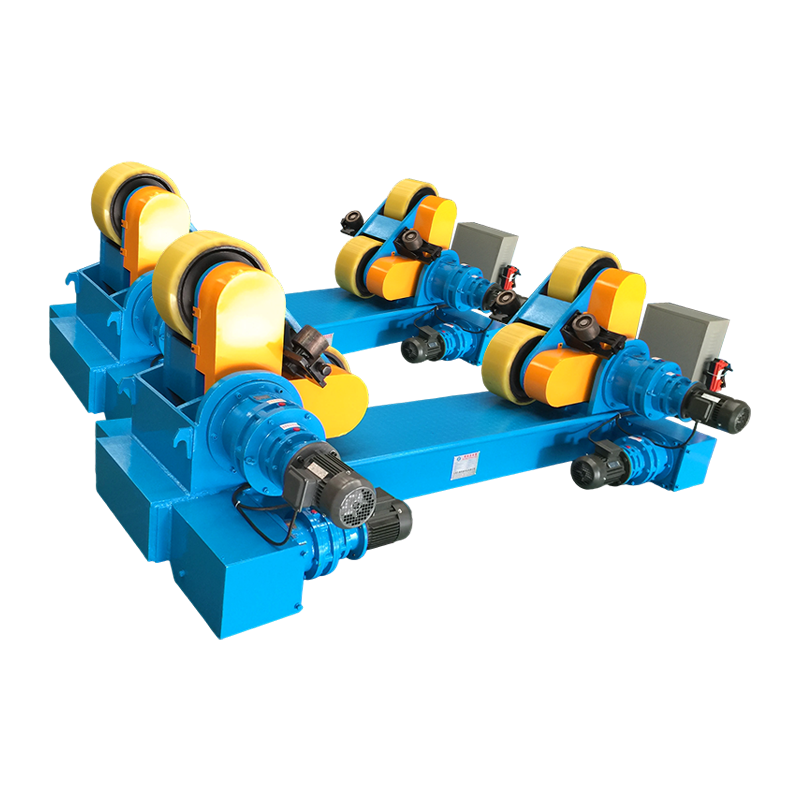
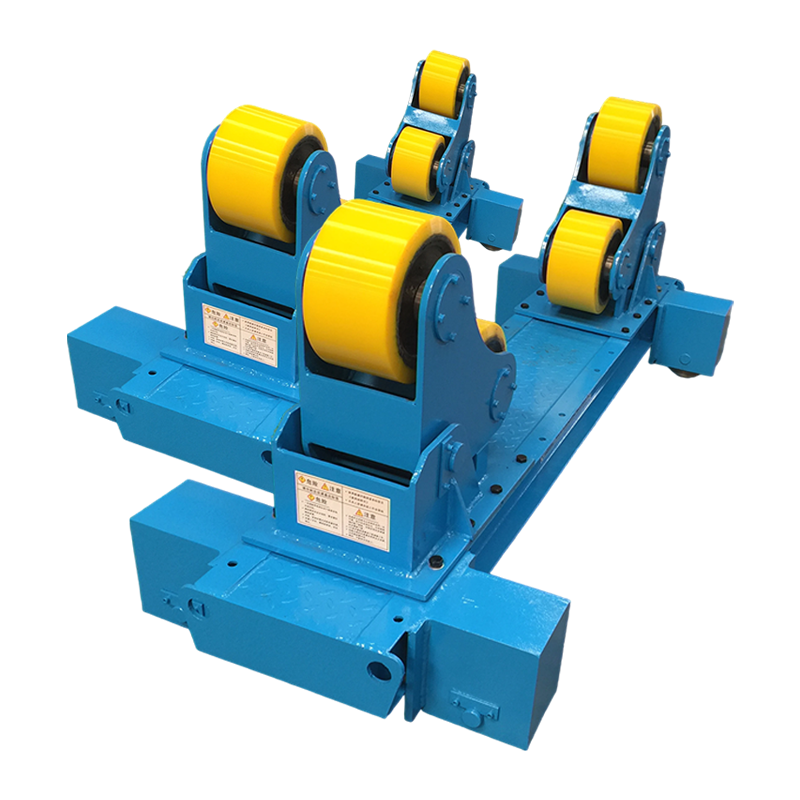
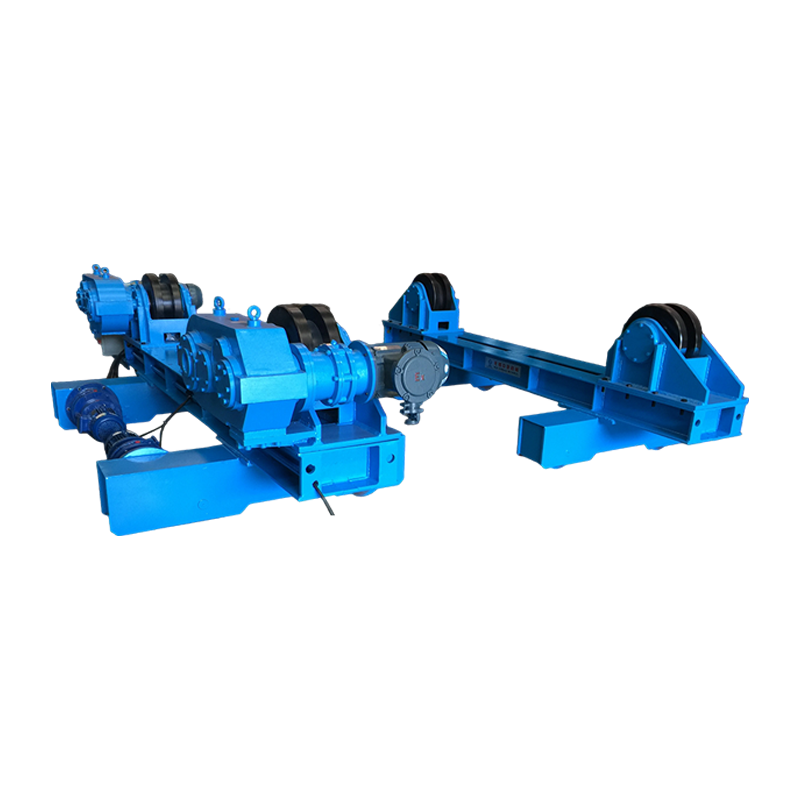
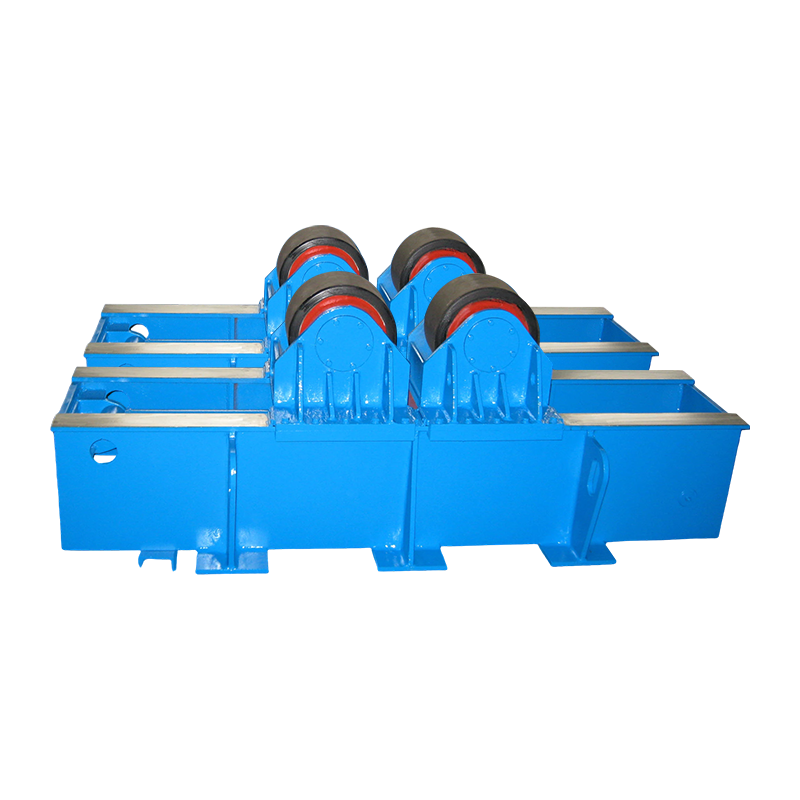
Positionneurs de soudage sont des dispositifs mécaniques qui font pivoter, inclinent ou repositionnent une pièce pour placer chaque joint de soudure dans la position plate ou houizontale optimale, tout en types de robots de soudage reportez-vous aux différentes configurations de bras automatisés – articulés, SCARA, cartésiens, collaboratifs, etc. – qui exécutent la soudure elle-même. Utilisés indépendamment, chacun améliore la qualité du soudage et l’ergonomie de l’opérateur. Utilisés ensemble dans une cellule de soudage intégrée, ils éliminent complètement le soudage hors position, réduisent les temps de cycle de 30 à 60 % et permettent une production continue et sans surveillance dans tous les secteurs, de la fabrication lourde à l'électronique de précision.
Que sont les positionneurs de soudage ?
A positionneur de soudage est un système de maintien de pièce motorisé qui manipule l'orientation d'une pièce pendant le soudage afin que les joints soient toujours présentés au soudeur ou au robot de soudage dans la position la plus accessible et la plus favorable à la gravité. L'objectif principal est de convertir les soudures aériennes, verticales et horizontales – qui sont plus lentes, moins constantes et nécessitent des compétences de soudeur plus élevées – en positions plates (1G) ou à congé horizontal (2F), qui produisent des soudures de la plus haute qualité aux vitesses de déplacement les plus rapides.
Types de positionneurs de soudage
Les positionneurs de soudage sont classés selon leur axe de mouvement, leur capacité de charge et leur application. Les six types les plus courants sont :
1. Positionneurs de platines
Les positionneurs à plateau tournant font pivoter la pièce sur un seul axe horizontal, ce qui les rend idéaux pour les soudures circonférentielles sur des pièces cylindriques telles que des brides, des récipients sous pression et des bobines de tuyaux. Les capacités de charge vont de 50 kg à plus de 100 000 kg pour les modèles industriels lourds. La vitesse de rotation est généralement 0,1 à 5 tr/min , réglable pour correspondre précisément à la vitesse de déplacement de la soudure.
2. Positionneurs d'inclinaison et de rotation
Les positionneurs d'inclinaison et de rotation fournissent deux axes de mouvement — un axe d'inclinaison (généralement de 0 à 135°) et un axe de rotation — permettant de repositionner des pièces complexes dans pratiquement n'importe quel angle sans desserrage. Il s'agit du type de positionneur standard le plus polyvalent et est largement utilisé pour les fabrications structurelles, les châssis d'équipement agricole et le pesage de composants automobiles. 100 à 10 000 kg .
3. Positionneurs de poupée mobile
Les positionneurs de poupée mobile supportent des pièces longues et lourdes entre deux extrémités entraînées : la poupée mobile (motorisée) et la poupée mobile (supportée ou motorisée). Cette configuration est essentielle pour le soudage d'arbres, d'essieux, de flèches et de poutres dont la longueur de la pièce dépasse 1 à 2 mètres et doit tourner en continu. Les capacités de charge vont de 500 kg à 50 000 kg avec des entraxes jusqu'à 10 mètres ou plus.
4. Positionneurs de grande roue (cadre en H)
Les positionneurs à grande roue montent deux fixations de pièces sur les côtés opposés d'un cadre rotatif, permettant de souder une pièce pendant que l'autre est chargée ou déchargée, ce qui améliore considérablement le temps d'allumage de l'arc. 85 à 95 % contre 40 à 60 % sur les configurations à station unique. Ils sont largement utilisés dans les cellules de soudage robotisées à grand volume pour les pièces de châssis automobiles, les moyeux de roue et les composants d'échappement.
5. Positionneurs de tourillon
Les positionneurs à tourillon font pivoter des assemblages volumineux et volumineux, tels que des flèches d'équipement de construction, des cadres de nacelle d'éoliennes et des sections de navires, autour d'un axe horizontal à l'aide de deux anneaux de tourillon. Conçu pour des charges extrêmes de 10 000 à 500 000 kg , ils sont généralement montés au sol dans les ateliers de fabrication lourde avec accès par pont roulant.
6. Systèmes de manipulateur de positionneur (colonne et flèche)
Les manipulateurs à colonne et à flèche combinent un positionneur de soudage avec une flèche réglable qui positionne la torche de soudage sur de grandes pièces stationnaires ou à rotation lente. La flèche permet un déplacement X, Y et Z de 1 à 10 mètres par axe , faisant de ce système la solution standard pour les joints longitudinaux des récipients sous pression, la fabrication de grands réservoirs et le soudage structurel offshore.
| Type de positionneur | Haches de mouvement | Capacité de charge typique | Demande principale |
| Platine vinyle | 1 (rotation) | 50 kg – 100 000 kg | Tuyaux, brides, récipients sous pression |
| Inclinaison et rotation | 2 (rotation d'inclinaison) | 100 kg – 10 000 kg | Charpentes structurelles, équipement agricole |
| Poupée-pointe | 1–2 (rotation) | 500 kg – 50 000 kg | Arbres, poutres, fabrications longues |
| Grande roue (cadre en H) | 2 (fixation du cadre) | 100 kg – 3 000 kg par côté | Cellules robotiques, pièces en grand volume |
| Tourillon | 1 (rotation) | 10 000 kg – 500 000 kg | Fabrication lourde, construction |
| Colonne et flèche | 3 (rotation X, Y, Z) | Stationnaire / très grand | Réservoirs, appareils sous pression, offshore |
Tableau 1 : Comparaison des types de positionneurs de soudage par axes de mouvement, capacité de charge et application principale.
Quels sont les types de robots de soudage ?
Le types de robots de soudage couvrent un large spectre d'architectures mécaniques, chacune conçue pour différentes combinaisons de portée, de charge utile, de précision et de flexibilité. La sélection du bon type de robot est tout aussi critique que la sélection du processus de soudage : une mauvaise architecture limite l'accès, réduit la répétabilité ou augmente inutilement le temps de cycle.
1. Robots de soudage articulés (6 axes)
Les robots articulés sont le type dominant dans l'automatisation du soudage, représentant plus de 70 % de tous les robots de soudage installés à l'échelle mondiale. Leurs six joints rotatifs reproduisent toute la gamme de mouvements d'un bras humain, permettant à la torche d'accéder à des géométries de joints complexes sous pratiquement n'importe quel angle. Les capacités de charge utile vont de 3 kg à 20 kg pour les applications au chalumeau de soudage, avec des enveloppes de portée de 600 mm à 3 100 mm . La répétabilité de position est généralement ±0,02 à 0,08 mm .
2. Robots de soudage SCARA
Les robots SCARA (Selective Compliance Articulated Robot Arm) fonctionnent dans un plan horizontal avec un axe Z vertical, ce qui les rend bien adaptés au soudage par points sur des assemblages plats ou légèrement incurvés tels que des boîtiers électroniques, des composants en tôle fine et des pièces intérieures d'automobile. Leur axe vertical rigide offre une excellente répétabilité de ±0,01–0,02 mm mais limite l'accès aux articulations profondément encastrées par rapport aux robots articulés 6 axes.
3. Robots de soudage cartésiens (portique)
Les robots de soudage cartésiens se déplacent le long de trois axes linéaires (X, Y, Z) montés sur une structure à portique aérien, couvrant des enveloppes de travail de 1 m × 1 m jusqu'à 20 m × 10 m ou plus grand. Ils excellent dans le soudage de grands panneaux plats, de sections de construction navale et de ponts en acier là où aucun robot à un seul bras n'a une portée suffisante. Leur mouvement linéaire rend la programmation simple et la précision du trajet extrêmement élevée - généralement ±0,1 mm sur de grandes étendues.
4. Robots de soudage collaboratifs (Cobots)
Les robots de soudage collaboratifs (cobots) sont conçus pour travailler en toute sécurité aux côtés des opérateurs humains sans protection complète, en utilisant des capteurs de force-couple pour détecter le contact et s'arrêter instantanément. Les cobots de soudage offrent généralement des charges utiles de 5 à 16 kg et la portée de 850-1 300 millimètres . Ils sont idéaux pour la production en petits lots et à forte mixité où une reprogrammation fréquente est nécessaire — le temps de configuration d'une nouvelle pièce peut être réduit à moins de 30 minutes en utilisant une programmation d'apprentissage guidée à la main.
5. Robots de soudage à sept axes
Les robots à sept axes ajoutent une piste linéaire ou une articulation de bras redondante à une architecture standard à 6 axes, donnant au robot un degré de liberté supplémentaire pour contourner les obstacles, maintenir l'angle de la torche dans des espaces restreints et éviter les positions singulières. Ils sont de plus en plus utilisés dans le soudage aérospatial, les fabrications structurelles complexes et les cellules de positionneur intégrées où les axes du robot et du positionneur sont coordonnés simultanément. Les systèmes à 7 axes montés sur rail peuvent couvrir des distances linéaires de jusqu'à 50 mètres .
6. Robots de soudage par points
Les robots de soudage par points sont des robots articulés à charge utile lourde, spécialement configurés pour transporter des pistolets de soudage par points à résistance, qui pèsent généralement 40-150kg . Ils constituent l'épine dorsale de la production de carrosseries automobiles en blanc, où une seule carrosserie de véhicule nécessite 3 000 à 5 000 points de soudure réalisé en moins de 60 secondes à l’aide d’une cellule coordonnée de 10 à 20 robots. Les charges utiles vont de 100kg à 500kg pour les configurations d'armes lourdes.
| Type de robot | Axes | Charge utile | Répétabilité | Meilleur processus de soudage |
| Articulé (6 axes) | 6 | 3 à 20 kg | ±0,02 à 0,08 mm | MIG, TIG, laser, plasma |
| SCARA | 4 | 5 à 20 kg | ±0,01–0,02 mm | Soudage par points, micro |
| Cartésien (Portique) | 3 à 5 | 20 à 500 kg | ±0,1 mm | SAW, MIG (grands panneaux) |
| Collaboratif (Cobot) | 6-7 | 5 à 16 kg | ±0,03–0,1 mm | MIG, TIG (haut mélange) |
| Sept axes | 7 | 5 à 20 kg | ±0,02 à 0,05 mm | TIG, laser, géométrie complexe |
| Robot de soudage par points | 6 | 100 à 500 kg | ±0,1–0,2 mm | Soudage par points par résistance |
Tableau 2 : Comparaison des types de robots de soudage par axes, charge utile, répétabilité et processus de soudage recommandé.
Comment les positionneurs de soudage et les robots de soudage fonctionnent ensemble
Intégration positionneur de soudages avec robots de soudage crée une cellule de soudage multi-axes coordonnée dans laquelle les axes du positionneur sont traités comme des axes externes du robot — synchronisés en temps réel avec le contrôleur du robot afin que le mouvement de la pièce et le mouvement de la torche se produisent simultanément. C'est ce qu'on appelle mouvement coordonné or coordination des axes externes , et il offre plusieurs avantages essentiels :
- Angle de torche constant : Le robot and positioner move simultaneously to maintain the optimal torch-to-joint angle (typically 5–15° drag or push angle) throughout curved or complex welds — impossible with either machine acting alone.
- Soudage à plat sur tous les joints : En inclinant le positionneur au fur et à mesure du déplacement du robot, chaque joint est présenté en position plate 1G quel que soit son emplacement sur la pièce, permettant une vitesse d'avance du fil et un taux de dépôt maximum.
- Élimination des limitations de portée du robot : Une grande roue ou un positionneur de poupée mobile étend l'enveloppe de travail efficace d'un robot fixe, en faisant tourner la pièce pour amener les articulations distantes à la portée du robot sans déplacer le robot.
- Chargement et soudage parallèles : Les positionneurs à cadre en H permettent de charger un luminaire pendant que le robot soude le luminaire opposé, obtenant ainsi des temps d'arc supérieurs à 90% — contre 50 à 65 % sur les configurations à station unique.
Positionneur de soudage ou sans positionneur : impact sur les performances
Le productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| Métrique | Sans positionneur | Avec positionneur |
| Position de soudure | Toutes les positions (1G à 6G) | Plat/horizontal (1G/2F) |
| Vitesse de dévidage du fil (MIG) | 4 à 7 minutes/minute | 8 à 15 minutes/minute |
| Taux de dépôt | 2 à 4 kg/heure | 5 à 12 kg/heure |
| Taux de retouches/défauts | 3 à 8 % | 0,5 à 1,5 % |
| Temps d'arc (cellule robotique) | 50 à 65 % | 85 à 95 % |
| Risque ergonomique pour l’opérateur | Élevé (au-dessus / gênant) | Bas (à plat / assis) |
Tableau 3 : Comparaison des performances de soudage avec et sans intégration d'un positionneur dans une cellule de soudage robotisée.
Applications industrielles : là où les positionneurs de soudage et les types de robots sont déployés
Différentes combinaisons de type de positionneur et de type de robot sont optimales pour chaque secteur en fonction des exigences de géométrie, de volume et de qualité des pièces :
Fabrication automobile
La production de carrosseries automobiles en blanc repose sur robots de soudage par points (6 axes, charge utile de 100 à 500 kg) associé à positionneurs de grande roue pour atteindre le débit requis pour la production de masse. Un atelier de carrosserie typique déploie 200 à 400 robots de soudage à travers plusieurs cellules coordonnées, produisant une nouvelle carrosserie de véhicule toutes les 60 à 90 secondes.
Pétrole, gaz et récipients sous pression
Utilisations pour le soudage circonférentiel de tuyaux et de cuves positionneurs de plateau tournant ou de poupée mobile avec robots de soudage articulés MIG ou TIG . Le positionneur fait tourner le tuyau tandis que le robot maintient une position fixe de la torche — une technique qui permet d'obtenir une qualité de soudure répondant aux exigences des codes ASME Section IX et API 1104 avec une pénétration constante des racines à travers les joints depuis Diamètre de 50 mm à 2 000 mm .
Construction navale et structures offshore
Soudage de grands panneaux dans la construction navale Robots de soudage à portique cartésien avec submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 mètres de long . Utilisation de sections de coque incurvées et d'assemblages de poutres en T positionneurs de tourillons pour faire tourner des unités structurelles massives (50 à 200 tonnes) tandis que des robots MIG articulés effectuent des soudures d'angle et bout à bout.
Ateliers de travail et fabricants sous contrat
Les fabricants sous contrat à forte diversité et à faible volume bénéficient le plus de robots de soudage collaboratifs (cobots) associé à un compact positionneurs inclinables et rotatifs . Une cellule de soudage cobot peut être reprogrammée pour une nouvelle pièce en moins de 30 minutes, ce qui la rend économiquement viable pour des lots aussi petits que 5 à 50 pièces — bien en dessous du seuil de 500 pièces généralement requis pour justifier un investissement dans une cellule de soudage robotisée traditionnelle.
Facteurs clés lors de la sélection des positionneurs de soudage et des types de robots
Faire correspondre le bon positionneur et le bon type de robot à votre application nécessite d'évaluer cinq paramètres principaux :
- Poids et géométrie des pièces : Définissez le poids maximum de la pièce, fixations comprises — ajoutez toujours une marge de sécurité de 20 à 30 % à la charge nominale du positionneur. Pour les pièces plus longues que 1,5 fois leur largeur, la poupée mobile surpasse les configurations à plateau tournant.
- Accessibilité commune : Les pièces comportant des soudures internes, des joints d'angle serrés ou des soudures sur des faces opposées nécessitent des robots articulés à 6 ou 7 axes. De simples soudures plates ou circonférentielles peuvent être réalisées par des systèmes SCARA ou cartésiens à moindre coût.
- Volume de production : Les volumes annuels inférieurs à 10 000 pièces privilégient les cobots dotés de fixations manuelles à changement rapide. Les volumes supérieurs à 50 000 pièces justifient des cellules de positionnement de grande roue dédiées avec intégration complète du robot.
- Processus de soudage : Le soudage TIG nécessite des robots avec une répétabilité de ±0,05 mm ou meilleure ; Le soudage MIG tolère ±0,1 à 0,2 mm. SAW nécessite des systèmes de portique cartésien en raison du poids et du système d'alimentation de l'unité flux/fil.
- Surface au sol et hauteur sous plafond : Les positionneurs à grande roue et à tourillon nécessitent un dégagement important en hauteur, généralement 4 à 8 mètres . Les systèmes à colonnes et flèches nécessitent des plafonds de 6 à 12 mètres. Les cellules compactes de cobot-positionneur peuvent fonctionner en aussi peu que 4×4 mètres de surface au sol.
Foire aux questions
Quelle est la différence entre un positionneur de soudage et un appareil de soudage ?
A appareil de soudage est un dispositif de serrage statique qui maintient la pièce dans une position fixe pendant le soudage. Un positionneur de soudage est un système de mouvement motorisé qui déplace et fait tourner activement la pièce pendant ou entre les soudures. Les luminaires donnent la priorité à la précision dimensionnelle et à la répétabilité ; les positionneurs donnent la priorité à l’accessibilité des articulations et à l’optimisation de la position. En pratique, les luminaires sont presque toujours montés sur des positionneurs pour bénéficier des avantages des deux.
Un cobot de soudage peut-il remplacer un robot de soudage articulé traditionnel ?
Pour les applications à forte diversité et à faible volume, oui : les cobots peuvent être plus rentables et plus flexibles. Cependant, les cobots fonctionnent à des vitesses inférieures (généralement 30 à 50 % plus lent que les robots industriels en mode soudage en raison des limites de vitesse de sécurité en présence d'humains) et transportent des charges utiles inférieures. Pour la production dédiée à de grands volumes, les robots de soudage articulés à 6 axes traditionnels restent supérieurs en termes de débit, de cycle de service et de coût par soudure à long terme.
Combien d’axes un positionneur de soudage ajoute-t-il à une cellule robotique ?
Un positionneur inclinable et rotatif standard ajoute 2 axes externes au contrôleur du robot, ce qui porte à 8 le nombre total d'axes coordonnés d'une cellule robotisée à 6 axes. Une poupée mobile avec les deux extrémités entraînées ajoute 2 axes ; un positionneur de grande roue (rotation du cadre) ajoute 2 à 3 axes. Les contrôleurs de robots modernes prennent en charge jusqu'à 18 à 27 axes coordonnés au total , permettant des cellules complexes multi-robots et multi-positionneurs.
Quels procédés de soudage sont compatibles avec le soudage robotisé ?
Tous les principaux procédés de soudage à l’arc sont utilisés avec des robots de soudage. MIG/MAG (GMAW) est le plus courant – environ 65 % de tous les soudages à l’arc robotisés. TIG (GTAW) est utilisé pour l’acier inoxydable et le titane exigeant la plus haute qualité. Soudage plasma gère le soudage de précision en trou de serrure sur des matériaux minces. Soudage laser connaît une croissance rapide pour l’automobile et l’électronique. Arc submergé (SAW) est utilisé exclusivement sur les robots cartésiens à portique pour le soudage plat à fort dépôt.
Quelle est la période de retour sur investissement typique pour une cellule de soudage robotisée avec positionneurs ?
Pour la production de volumes moyens (5 000 à 50 000 pièces/an), une cellule de soudage robotisée complète avec intégration d'un positionneur permet généralement d'obtenir un retour sur investissement dans 18 à 36 mois . Le retour sur investissement repose sur la réduction des coûts de main-d'œuvre (un opérateur supervisant 2 à 4 robots contre 4 à 8 soudeurs manuels), la réduction des coûts de reprise (le taux de défauts passe de 5 à 8 % à moins de 1,5 %) et l'augmentation du débit (40 à 80 % de pièces en plus par équipe). Les applications automobiles à grand volume génèrent souvent un retour sur investissement en moins de 12 mois .
Les positionneurs de soudage nécessitent-ils une programmation spéciale pour fonctionner avec des robots ?
Oui. Pour un mouvement coordonné, le positionneur doit être configuré comme un axe externe avecin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4 à 16 heures d'étalonnage et de tests par un intégrateur qualifié. Une fois configuré, le programme du robot synchronise automatiquement le mouvement du positionneur et de la torche — aucune programmation distincte du positionneur n'est nécessaire.
Conclusion
Positionneurs de soudage et les divers types de robots de soudage sont des technologies complémentaires qui, lorsqu'elles sont correctement adaptées et intégrées, offrent des capacités de fabrication qu'elles ne peuvent réaliser seules. Les positionneurs garantissent que chaque joint est toujours dans la position de soudage optimale ; les robots assurent une exécution cohérente et infatigable à des vitesses et à des niveaux de qualité qu'aucun processus manuel ne peut égaler. Que vous équipiez un atelier avec une cellule compacte de cobot et de positionneur inclinable ou que vous conceviez une ligne de soudage par points automobile à grand volume avec des positionneurs à grande roue et 20 robots articulés, la clé du succès réside dans l'adaptation correcte du type de positionneur, de l'architecture du robot et du processus de soudage à la géométrie spécifique de votre pièce, au volume de production et aux exigences de qualité.