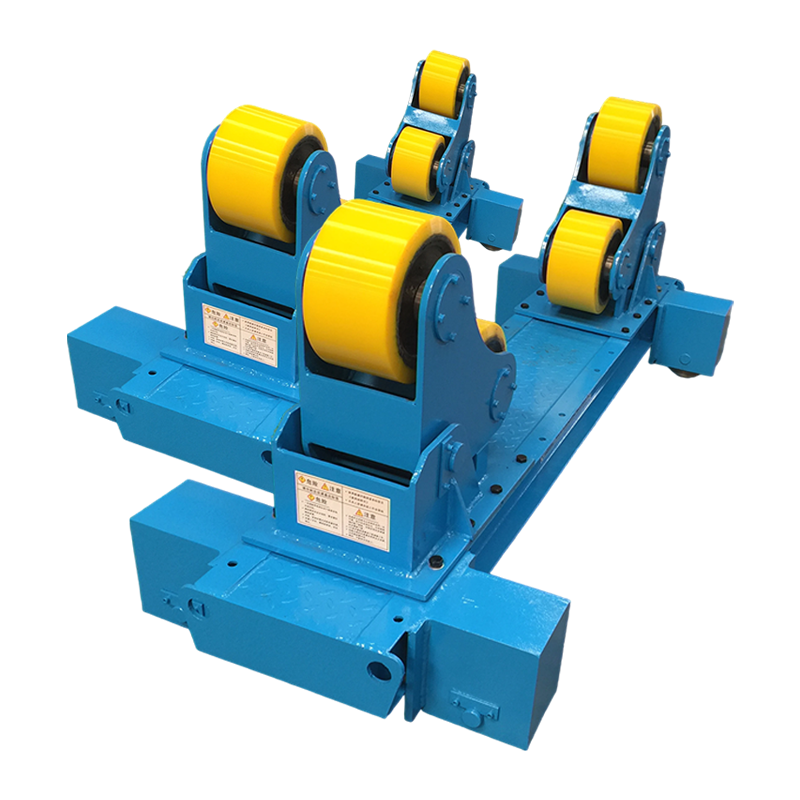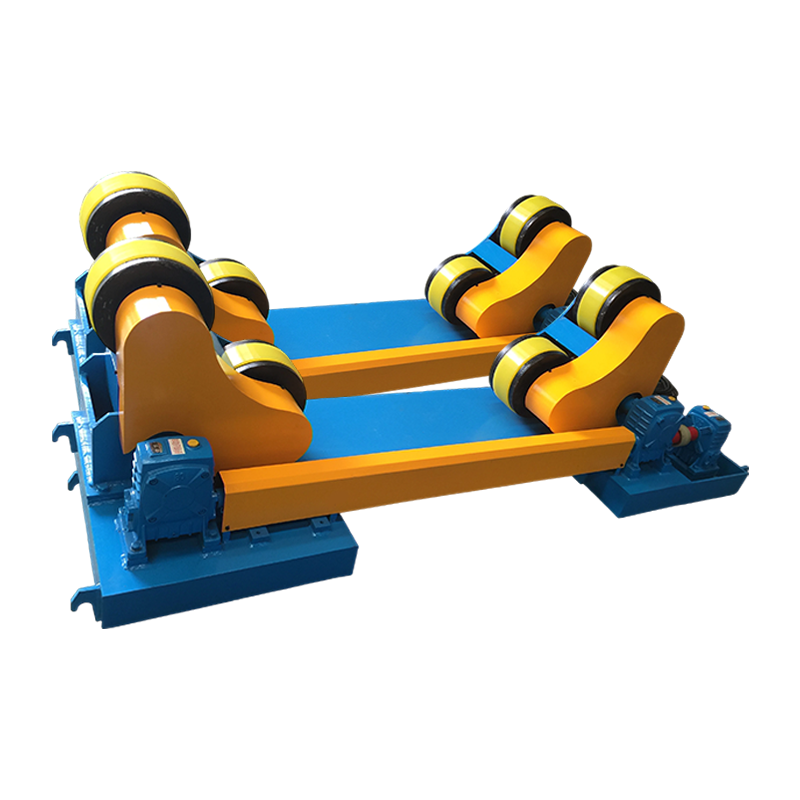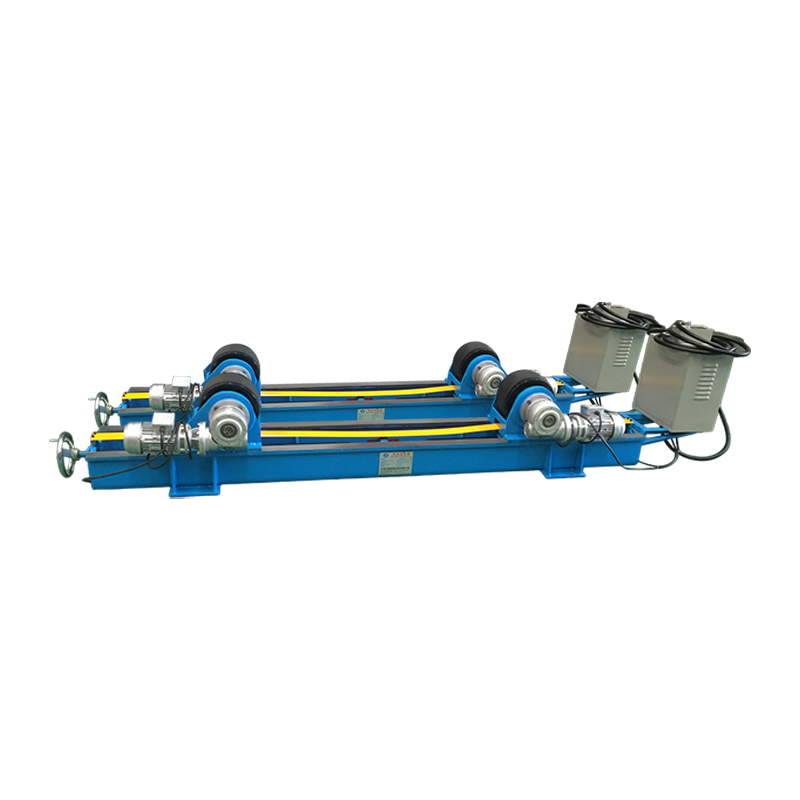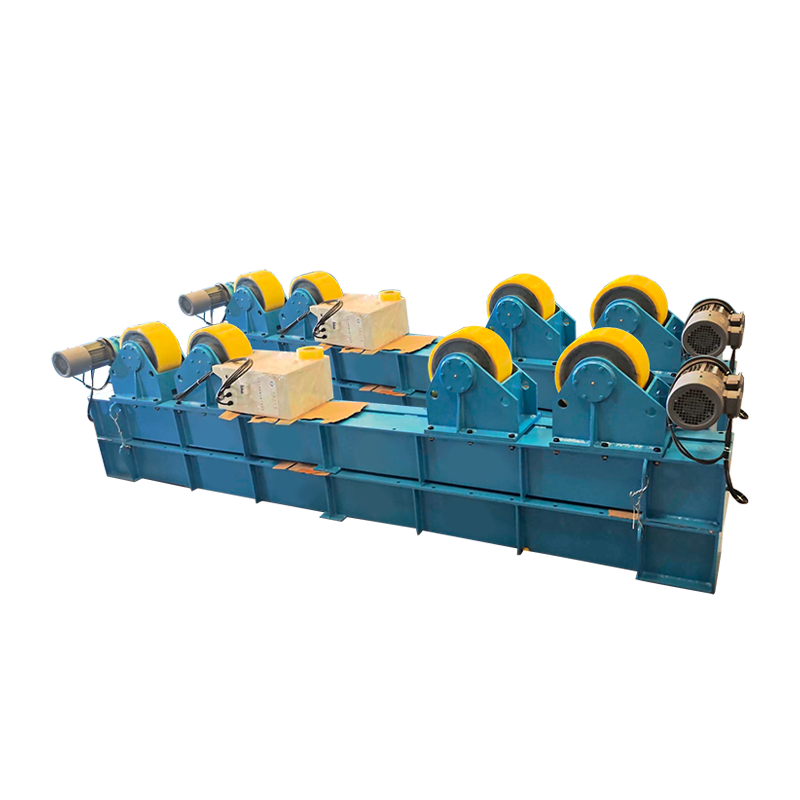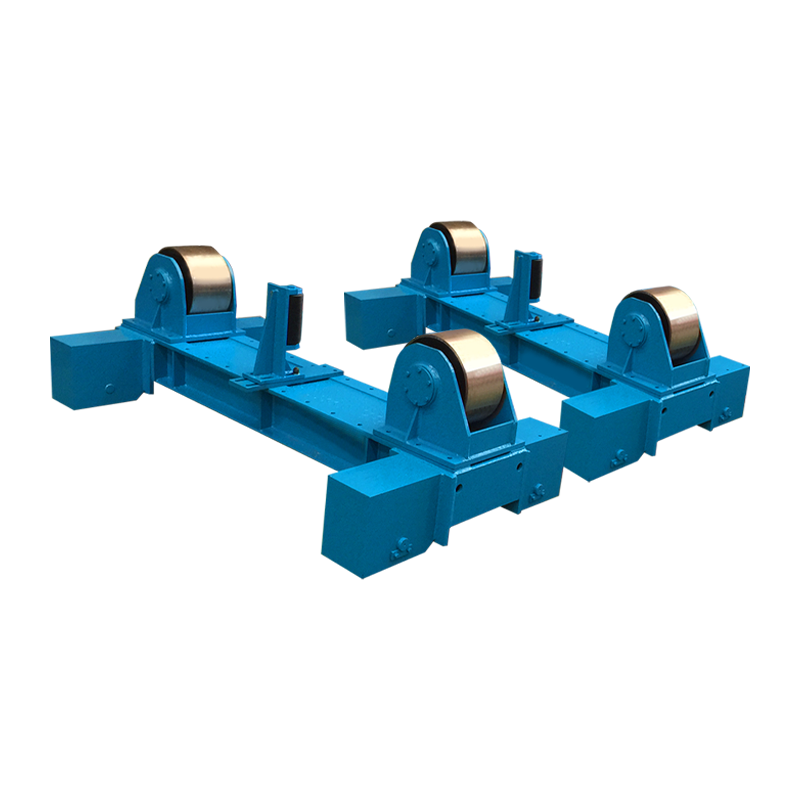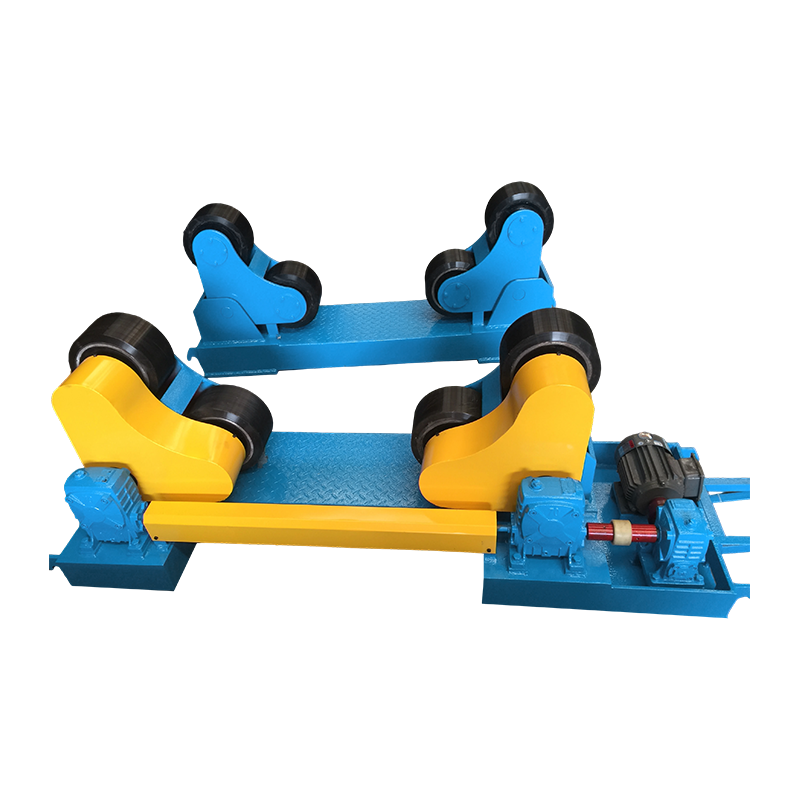
Positionneurs de soudage robotisés améliorez la qualité de la soudure et l'efficacité du rendement en repositionnant continuellement la pièce à usiner afin que le robot de soudage fonctionne toujours dans la position plate ou horizontale optimale, éliminant ainsi les passes aériennes et verticales qui dégradent la pénétration et la cohérence du cordon. Concrètement, les fabricants intégrant des positionneurs robotisés signalent des réductions de temps de cycle de 20 à 40 % et des taux de défauts aussi faibles que 0,1 %, contre 2 à 5 % pour les opérations de soudage manuel.
Ce guide explique le fonctionnement des positionneurs de soudage robotisés, les types disponibles, comment choisir la bonne configuration et les résultats mesurables que vous pouvez attendre d'un système correctement intégré.
Comment fonctionnent les positionneurs de soudage robotisés
Un positionneur de soudage robotisé est un appareil motorisé qui tourne, incline ou retourne une pièce sous un contrôle coordonné avec le robot de soudage, garantissant que chaque joint de soudure est présenté à l'angle idéal pour le dépôt. Plutôt que d'obliger le bras du robot à se contorsionner dans des positions difficiles d'accès, le positionneur amène le joint au robot — en maintenant des orientations plates ou légèrement inclinées qui produisent des soudures à pénétration totale avec une géométrie de cordon cohérente.
Le positionneur communique avec le contrôleur du robot via un protocole d'E/S partagé ou de bus de terrain (généralement EtherCAT, DeviceNet ou PROFINET) permettant une synchronisation complète des mouvements. Lorsque le robot termine une passe de soudure sur une face, il signale au positionneur d'indexer la pièce à la position de joint suivante pendant que le robot réinitialise sa torche. Ce transfert coordonné élimine entièrement le temps de repositionnement manuel.
Le plus moderne positionneurs de soudage robotisés sont traités comme des axes externes par le contrôleur du robot. Un robot 6 axes intégré à un positionneur 2 axes devient effectivement un système 8 axes, avec tous les axes coordonnés en temps réel. Cela signifie que le robot et le positionneur peuvent se déplacer simultanément (la pièce tournant pendant le déplacement de la torche), ce qui permet des trajectoires de soudage complexes, hélicoïdales et continues, qui seraient géométriquement impossibles avec un montage fixe.
Les servomoteurs entraînent les axes de rotation et d'inclinaison du positionneur, avec des encodeurs de précision fournissant un retour angulaire généralement précis à ± 0,01 degrés. La capacité de charge varie de moins de 100 kg pour les positionneurs de petites pièces à plus de 30 000 kg pour les systèmes de fabrication de structures lourdes utilisés dans la construction navale et la fabrication de wagons.
Types de positionneurs de soudage robotisés
Les cinq principaux types de positionneurs de soudage robotisés répondent chacun à une géométrie distincte de la pièce et à un scénario de production. — La sélection du mauvais type pour votre application est l'une des erreurs d'intégration les plus courantes et les plus coûteuses.
1. Positionneurs de poupée mobile (H/T)
Les positionneurs de poupée mobile sont le type le plus largement utilisé dans les cellules de soudage robotisées, adaptés aux composants cylindriques et tubulaires allongés. La pièce à usiner est serrée entre une poupée mobile entraînée et une poupée mobile passive ou entraînée, permettant une rotation continue à 360 degrés le long de l'axe longitudinal. Les applications courantes incluent les récipients sous pression, les collecteurs d'échappement, les poutres structurelles et les assemblages de tuyaux.
- Capacité de charge : 500 kg à 20 000 kg (centre de gravité évalué)
- Vitesse de rotation : 0,01 à 3 tr/min, asservi
- Utilisation typique : Bobines de tuyaux, arbres d'essieu, récipients sous pression cylindriques
- Avantage clé : La rotation continue permet des soudures circonférentielles complètes sans arrêt
2. Positionneurs à plateau tournant (à axe unique)
Les positionneurs à plateau tournant font pivoter la pièce sur un seul plan horizontal ou incliné, ce qui en fait le point d'entrée le plus simple et le plus rentable pour l'automatisation du soudage robotisé. Une plaque frontale plate fait pivoter la pièce pour présenter différents joints de soudure de manière séquentielle. Ils conviennent bien aux fabrications de plaques plates, aux assemblages de supports et aux constructions soudées symétriques. Les platines vinyles de base coûtent entre 8 000 et 15 000 dollars, bien en dessous du coût des systèmes multi-axes.
- Capacité de charge : 50 kg à 5 000 kg
- Haches : 1 (rotation)
- Utilisation typique : Ensembles de supports, supports de moteur, soudures plates
- Avantage clé : Faible coût, programmation simple, espace au sol minimal
3. Positionneurs à deux axes (inclinaison-rotation)
Les positionneurs inclinables et rotatifs à deux axes constituent la solution polyvalente la plus polyvalente pour le soudage robotisé d’assemblages 3D complexes. Une tête inclinable (généralement de 0 à 135 degrés) combinée à une rotation complète à 360 degrés permet de présenter pratiquement n'importe quelle articulation en position plate. Ces positionneurs fonctionnent avec la plus grande variété de géométries de pièces et constituent la recommandation par défaut pour les ateliers traitant diverses familles de pièces. Attendez-vous à investir entre 20 000 et 60 000 $ selon la capacité.
- Capacité de charge : 250 kg à 10 000 kg
- Haches : 2 (rotation d'inclinaison)
- Utilisation typique : Matériel agricole, engins de chantier, charpentes complexes
- Avantage clé : Gère la plus large gamme de formes de pièces dans une seule unité
4. Positionneurs de grande roue (double station)
Les positionneurs à grande roue augmentent considérablement le débit en permettant aux opérateurs de charger et décharger une station pendant que le robot soude sur l'autre. , éliminant ainsi efficacement les temps d'inactivité du robot dus au changement de pièces. Les deux stations tournent autour d'un axe central : lorsque le soudage est terminé sur la station A, le positionneur indexe à 180 degrés, présentant la station B au robot tandis que l'opérateur entretient la station A. Dans une production à grand volume, cette configuration peut maintenir le temps d'arc du robot au-dessus de 85 %, contre 40 à 55 % dans les cellules à station unique.
- Capacité de charge : 200 kg à 3 000 kg par station
- Haches : 1 (index) jusqu'à 2 par station (inclinaison et rotation)
- Utilisation typique : Sous-ensembles automobiles, attelages de remorques, pièces répétitives en grand volume
- Avantage clé : Maximise le temps d'arc du robot, idéal pour la production en volume
5. Positionneurs Skyhook et Tourillon
Les positionneurs à tourillon sont conçus pour les constructions soudées très volumineuses et lourdes, telles que les châssis d'équipements miniers, les composants d'éoliennes et les carrosseries de wagons, pour lesquels les conceptions de positionneurs standard ne peuvent pas gérer la masse ou le décalage du centre de gravité. La pièce est supportée par deux points de tourillon sur les côtés opposés, permettant la rotation de charges allant de 5 000 kg à plus de 30 000 kg. Les variantes Skyhook suspendent la pièce au-dessus, permettant au robot d'accéder à toutes les surfaces inférieures sans obstruction.
- Capacité de charge : 5 000 kg à 30 000 kg
- Utilisation typique : Équipement minier, structures éoliennes, fabrication de rails lourds
- Avantage clé : Gère des charges utiles extrêmes avec un contrôle stable du centre de gravité
Types de positionneurs de soudage robotisés : comparaison côte à côte
Le tableau ci-dessous compare les cinq types de positionneurs selon les dimensions les plus importantes lors de la spécification d'un système pour une cellule de soudage robotisée.
| Type de positionneur | Haches | Plage de capacité | Heure d'activation de l'arc | Fourchette de coût (USD) | Meilleure application |
| Poupée-pointe | 1 | 500 kg – 20 000 kg | 70 à 80 % | 15 000 $ – 80 000 $ | Tuyaux, cylindres, arbres |
| Plateau tournant (mono-axe) | 1 | 50 kg – 5 000 kg | 55 à 70 % | 8 000 $ – 25 000 $ | Soudures plates, supports |
| Deux axes (inclinaison-rotation) | 2 | 250 kg – 10 000 kg | 70 à 85 % | 20 000 $ – 60 000 $ | Assemblages 3D complexes |
| Grande roue (double station) | 1 indice 2/station | 200 kg – 3 000 kg/poste | 85 à 95 % | 35 000 $ – 120 000 $ | Pièces répétitives en grand volume |
| Tourillon / Skyhook | 1–2 | 5 000 kg – 30 000 kg | 65 à 80 % | 80 000 $ – 300 000 $ | Fabrication structurelle lourde |
Tableau 1 : Comparaison des types de positionneurs de soudage robotisés par axes, capacité de charge, temps d'arc du robot, coût et application principale.
Principaux avantages des positionneurs de soudage robotisés
Le principal avantage de l'intégration d'un positionneur de soudage robotisé est une amélioration mesurable et quantifiable de la qualité de la soudure combinée à une réduction du temps de cycle total. — deux objectifs qui entrent souvent en conflit dans les opérations manuelles mais qui sont atteints simultanément dans les systèmes de positionnement robotisés.
Soudage cohérent à plat
La gravité est le défi fondamental du soudage. Le métal du bain de soudure en fusion s'écoule vers le bas, ce qui signifie que les positions aériennes (4G) et verticales (3G) nécessitent des compétences de soudeur plus élevées et des vitesses de déplacement plus lentes pour éviter l'affaissement et le sous-remplissage. Les positionneurs robotisés éliminent entièrement ces positions en faisant tourner la pièce de sorte que chaque joint soit présenté en position plate (1G) ou en congé horizontal (2F), les deux positions qui permettent la vitesse de déplacement la plus rapide, la pénétration la plus profonde et le profil de cordon le plus cohérent. En termes pratiques, les vitesses de déplacement du GMAW à plat peuvent atteindre 80 à 120 pouces par minute, contre 20 à 40 IPM pour les passes hors position.
Temps de cycle réduit
Le repositionnement automatisé entre les joints de soudure prend 3 à 8 secondes par index sur la plupart des positionneurs servocommandés. Le repositionnement manuel par un opérateur humain (y compris le desserrage, le levage, le repositionnement et le resserrage) prend généralement 45 à 120 secondes par opération et introduit de la variabilité. Pour une pièce nécessitant 8 repositionnements, cette différence à elle seule permet d'économiser 6 à 15 minutes de temps sans arc par unité. À 20 pièces par équipe, cela représente 2 à 5 heures de capacité récupérée par jour.
Taux de défauts et coûts de retouche réduits
Les cellules de soudage robotisées dotées de positionneurs coordonnés atteignent systématiquement des taux de défauts inférieurs à 0,5 %, les meilleures opérations signalant des taux de défauts de 0,05 à 0,1 %. En comparaison, les opérations de soudage manuel dans des applications similaires présentent en moyenne des taux de défauts de 2 à 5 %. Étant donné que les coûts de reprise des soudures sont généralement 5 à 10 fois plus élevés que le coût de la soudure d'origine (en raison du meulage, du resoudage, de la correction de la distorsion thermique et de la réinspection), la réduction du taux de défauts de 3 % à 0,2 % sur une production annuelle de 10 000 unités peut représenter entre 200 000 $ et 800 000 $ d'économies de reprise.
Portée et accès étendus aux robots
Un bras robotique a des limites de portée fixes. Sur une fabrication complexe, certaines articulations peuvent être géométriquement inaccessibles depuis une position fixe du robot. En faisant pivoter et en inclinant la pièce à usiner, le positionneur étend efficacement la portée fonctionnelle du robot, en amenant les articulations distantes dans l'enveloppe de travail du robot sans repositionner le robot lui-même. Ceci est particulièrement utile dans le soudage automatisé de pipelines et la fabrication de récipients sous pression, où les cordons de soudure s'enroulent sur toute la circonférence de la pièce.
Sécurité améliorée des opérateurs
Le repositionnement manuel de soudures lourdes présente un risque important de blessures musculo-squelettiques. Les composants pesant entre 50 et 500 kg nécessitent des ponts roulants ou plusieurs opérateurs, et des levages inappropriés sont l'une des principales causes d'accidents du travail dans les ateliers de fabrication. Les positionneurs robotisés éliminent toute manipulation manuelle pendant le processus de soudage : les opérateurs chargent et déchargent les montages avec des aides de levage appropriées, mais le repositionnement pendant le soudage est entièrement piloté par la machine. Cela contribue à réduire les demandes d’indemnisation des accidents du travail et à améliorer la conformité OSHA.
Comment sélectionner le bon positionneur de soudage robotisé
La sélection du bon positionneur de soudage robotisé nécessite l'évaluation de cinq paramètres critiques : le poids et la géométrie des pièces, le volume de production, la compatibilité du robot, l'espace au sol et le budget. Même une erreur crée des problèmes coûteux à résoudre après l'installation.
Étape 1 — Définir l'enveloppe et le poids de la pièce
Calculez le poids maximum de la pièce, y compris les fixations et les outils, et pas seulement la pièce nue. Ajoutez une marge de sécurité de 25 à 30 % à ce chiffre lors de la spécification de la capacité du positionneur. Par exemple, une pièce pesant 300 kg avec un support de 40 kg doit être évaluée pour un positionneur minimum de 450 kg. De plus, calculez le décalage du centre de gravité par rapport à l'axe de rotation : les charges excentriques nécessitent une capacité réduite ou un contrepoids, que le fabricant du positionneur doit évaluer avant de spécifier le système d'entraînement.
Étape 2 — Évaluer la géométrie des pièces et l'accessibilité des joints
Déterminez le nombre de joints de soudure existants, leur orientation les uns par rapport aux autres et si une rotation sur un seul axe est suffisante pour présenter tous les joints en position plate. Si des joints existent sur plusieurs faces perpendiculaires, un positionneur inclinable-rotatif à deux axes est requis. Si les articulations sont circonférentielles sur un axe long, une poupée mobile est le choix naturel. Esquissez ou modélisez la pièce en CAO et simulez la séquence de rotation avant de sélectionner le type de positionneur.
Étape 3 — Faire correspondre le positionneur au contrôleur du robot
Confirmez que le système d'entraînement du positionneur est compatible avec l'interface d'axe externe de votre contrôleur de robot. La plupart des grands constructeurs de robots prennent en charge la coordination des axes externes via des cartes d'axes dédiées ou une connectivité de bus de terrain. Spécifiez les exigences du protocole de servomoteur du positionneur dès le début du projet : des protocoles de communication incompatibles sont une cause fréquente de retards d'intégration. Confirmez le nombre maximum d'axes externes coordonnés pris en charge par votre contrôleur (généralement 3 à 7 selon la génération du contrôleur).
Étape 4 — Calculer les besoins en volume de production
Pour des volumes de production inférieurs à 5 000 pièces par an avec une grande variété de pièces, un seul positionneur inclinable et rotatif à deux axes offre généralement le meilleur retour. Pour les volumes supérieurs à 20 000 pièces par an avec une variété limitée, une configuration à deux stations de grande roue maximise le débit par mètre carré d'empreinte de cellule. Pour la fabrication structurelle de faible volume et de grande valeur, un positionneur de poupée mobile ou de tourillon avec une capacité plus élevée est garanti même pour des volumes annuels inférieurs.
Étape 5 — Évaluer l'espace au sol et le périmètre de sécurité
L'enveloppe de rotation du positionneur doit être entièrement contenue dans le périmètre de clôture de sécurité de la cellule robotisée, avec un espace libre suffisant pour la dimension maximale de la pièce quel que soit l'angle de rotation. Une pièce de 1 200 mm de longueur tournant sur une poupée mobile nécessite un rayon de dégagement d'au moins 700 mm de l'axe de rotation à la structure environnante. Les barrières immatérielles de sécurité ou les scanners de zone doivent être positionnés pour tenir compte de l'enveloppe dynamique complète du bras du robot et du positionneur rotatif.
| Scénario | Poids partiel | Volume annuel | Type recommandé | Période de retour sur investissement estimée |
| Petits supports, atelier de travail | Moins de 100 kg | 2 000 – 8 000 | Platine vinyle | 12 à 18 mois |
| Fabrication à géométrie mixte | 100 – 500 kg | 1 000 – 10 000 | Inclinaison-rotation à deux axes | 18 à 30 mois |
| Sous-ensemble automobile à grand volume | 50 – 300kg | 20 000 | Grande roue (double station) | 10 à 16 mois |
| Soudage de tuyaux et de cylindres | 200 à 5 000 kg | 500 – 5 000 | Poupée-pointe | 20 à 36 mois |
| Fabrication structurelle lourde | 5 000 kg | Moins de 500 | Tourillon / Skyhook | 36 à 60 mois |
Tableau 2 : Guide de sélection du positionneur par scénario de production, poids de la pièce, volume et période de retour sur investissement estimée.
Intégration avec des cellules de soudage robotisées
L'intégration réussie d'un positionneur de soudage robotisé nécessite une planification coordonnée de la conception mécanique, de la programmation logicielle et de la configuration du système de sécurité dès les premières étapes de la conception de la cellule. — la modernisation d'un positionneur dans une cellule existante est possible, mais systématiquement plus coûteuse et plus longue que sa conception dès le départ.
Coordination et programmation des axes externes
La programmation d'un système robot-positionneur sous forme d'axes externes coordonnés signifie que chaque point appris dans le programme du robot inclut simultanément les positions des articulations du robot et les angles du positionneur. Lorsque le programme s'exécute, le contrôleur interpole tous les axes en temps réel : le positionneur tourne pendant que le robot déplace la torche, maintenant une position relative constante entre la pointe du fil et le joint de soudure. Ce mouvement coordonné est essentiel pour les soudures en spirale, les joints coniques et toute géométrie dans laquelle une approche séquentielle d'indexation et de soudure laisserait des marques d'arrêt-départ dans le cordon.
Conception de montages et d'outillages
La plaque frontale ou l'interface du mandrin du positionneur doit correspondre à la conception de l'outillage, et l'outillage doit localiser les pièces de manière reproductible à 0,5 mm ou mieux — la tolérance requise pour que les programmes de soudage à l'arc robotisé atteignent les rainures de joint de manière cohérente sans suivi des coutures. Les outils qui introduisent des erreurs de localisation supérieures à 1,5 mm nécessitent l'ajout d'un système de suivi des joints au laser ou à tension d'arc pour compenser dynamiquement, ce qui ajoute 8 000 à 25 000 $ au coût de la cellule.
Architecture de sécurité
Un positionneur de soudage robotisé crée des zones de danger dynamiques au-delà de celles du seul bras du robot. La plaque frontale rotative et la pièce elle-même constituent des points de pincement, des risques d'écrasement et des risques de projectile si une pince tombe en panne pendant la rotation. Les automates programmables (API) de sécurité doivent surveiller l'état des pinces de fixation, les limites de couple et les limites de vitesse sur tous les axes du positionneur. Le système de sécurité doit maintenir le positionneur stationnaire si une entrée de sécurité n'est pas satisfaite, et doit assurer une sécurité intégrée dans une condition de freinage et de maintien (et non une décélération libre en rotation libre) en cas d'arrêt d'urgence.
Industries qui utilisent des positionneurs de soudage robotisés
Les positionneurs de soudage robotisés sont déployés dans pratiquement tous les secteurs de la fabrication lourde et de précision , des biens de consommation aux structures aérospatiales critiques.
- Fournisseurs automobiles et de niveau 1 : Systèmes d'échappement, sous-châssis de châssis, composants de suspension et cadres de siège — utilisant généralement des cellules de grande roue pour un volume élevé et des temps de cycle rapides
- Équipement agricole : Bras de chargeur, ensembles de flèches et cadres d'outils : ensembles soudés lourds et asymétriques bénéficiant de positionneurs inclinables et rotatifs à deux axes avec des capacités de 1 000 à 5 000 kg
- Pétrole et gaz : Coques de récipients sous pression, pièces de bobine de pipeline et sous-ensembles de brides : les positionneurs de poupée mobile dominent ce segment en raison de la géométrie cylindrique de la plupart des composants.
- Matériel de chantier : Flèches d'excavatrice, contrepoids, tringleries de godet et composants de grue - souvent les plus grandes applications de soudage robotisé en dehors de la construction navale, nécessitant des tourillons ou des positionneurs inclinables et rotatifs robustes
- Aéronautique et Défense : Sections de réservoir de carburant, composants structurels de cellule et carters de moteur-fusée — soudés dans des environnements contrôlés à l'aide de positionneurs de haute précision avec des exigences de précision angulaire de 0,01 degrés ou mieux
- Train et transport : Châssis de bogie, ensembles d'attelage et sections de carrosserie de wagon — généralement soudés avec de grands positionneurs de tourillons et des systèmes de portique robotisés travaillant en tandem
- Énergie renouvelable : Sections de tour d'éolienne, cadres de nacelle et structures de suivi solaire : composants extrêmement volumineux et lourds nécessitant des systèmes de positionnement sur mesure
Foire aux questions sur les positionneurs de soudage robotisés
Q : Quelle est la différence entre un positionneur de soudage et un rotateur de soudage ?
Un rotateur de soudage supporte et fait tourner une pièce cylindrique sur des rouleaux entraînés : la pièce repose sur les rouleaux et tourne sous son propre poids. Les positionneurs, en revanche, serrent ou fixent la pièce et la font tourner via un axe entraîné, offrant ainsi un contrôle angulaire précis quelle que soit la forme de la pièce. Les rotateurs sont utilisés presque exclusivement pour les tuyaux et récipients ronds ; les positionneurs gèrent des géométries arbitraires. En soudage robotisé, les positionneurs sont fortement préférés car ils s'intègrent au contrôleur du robot en tant qu'axes externes coordonnés, permettant un mouvement synchronisé que les rotateurs ne peuvent pas fournir.
Q : Les positionneurs de soudage robotisés peuvent-ils être utilisés avec tous les processus de soudage ?
Oui, les positionneurs de soudage robotisés sont indépendants du processus. Ils sont utilisés avec le soudage GMAW (MIG), GTAW (TIG), FCAW, SAW (arc submergé), le soudage plasma et le soudage laser. Les spécifications du positionneur (charge, vitesse, précision) peuvent différer selon le processus : les applications SAW nécessitent généralement une rotation lente et régulière à des vitesses précises pour maintenir la couverture de flux, tandis que les positionneurs GMAW peuvent indexer plus rapidement entre des positions discrètes. Les exigences du processus doivent être spécifiées au fabricant du positionneur avant que la sélection du moteur d'entraînement et du réducteur ne soit finalisée.
Q : Quel est le retour sur investissement typique d’un positionneur de soudage robotisé ?
Le retour sur investissement dépend fortement du volume de production, de la complexité des pièces et des coûts de main-d'œuvre manuelle actuels. Dans les environnements automobiles et de fabrication à grand volume, des périodes de retour sur investissement de 10 à 18 mois sont typiques pour les installations de positionneurs de grandes roues. Dans les ateliers de travail ou pour les candidatures à faible volume, un délai de 24 à 36 mois est plus courant. Le calcul du retour sur investissement doit inclure les économies résultant de la réduction des retouches, de la réaffectation de la main d'œuvre, de l'utilisation moindre des consommables (des vitesses de déplacement plus rapides en position plate consomment moins de fil par unité de longueur de soudure) et de la réduction des réclamations pour blessures – et pas seulement des économies de main d'œuvre directes liées au remplacement du robot.
Q : Comment puis-je empêcher le courant de soudure de passer à travers les roulements du positionneur ?
Le courant de soudure conduit à travers les roulements de positionneur provoque des dommages par usinage par électroérosion (EDM) sur les chemins de roulement, entraînant une défaillance prématurée des roulements, souvent en quelques mois. La solution correcte consiste à acheminer le retour de terre de soudage directement vers le support de la pièce ou la plaque frontale, en contournant entièrement le roulement, à l'aide de câbles de mise à la terre de qualité soudage adaptés à l'ampérage attendu. De nombreux fabricants de positionneurs fournissent à cet effet des points de connexion à la terre dédiés sur la plaque frontale et le boîtier de la poupée. Ne vous fiez jamais à l'acier de construction ou à l'ensemble de roulements du positionneur comme chemin de retour au sol.
Q : Quelle maintenance un positionneur de soudage robotisé nécessite-t-il ?
Les intervalles de maintenance dépendent du cycle de service et de la charge, mais les exigences standard incluent : des contrôles et des vidanges d'huile de boîte de vitesses toutes les 2 000 à 4 000 heures, une lubrification des roulements toutes les 500 à 1 000 heures, une vérification de l'étalonnage du codeur tous les 12 mois, une inspection hebdomadaire du câble de terre pour détecter l'usure ou les dommages, et la sauvegarde des paramètres du servomoteur après toute modification logicielle. La contamination par les projections de soudure des zones de la plaque frontale et de l'axe de rotation doit être éliminée quotidiennement. Les positionneurs destinés aux applications à cycle de service élevé (deux ou trois équipes) doivent être inspectés chaque année par l'équipe de service du fabricant.
Q : Quel est le volume minimum de pièces qui justifie un positionneur de soudage robotisé ?
Il n'existe pas de seuil universel, mais il s'agit d'une ligne directrice pratique : si une seule pièce subit plus de 3 opérations de repositionnement par cycle de soudage, un positionneur est susceptible d'être amorti dans les 24 mois pour des volumes de production aussi faibles que 500 unités par an - à condition que la valeur de la pièce soit importante et que les coûts de reprise soient élevés. Pour les pièces simples nécessitant un ou deux repositionnements, des volumes de 2 000 par an sont généralement nécessaires pour justifier l'investissement en capital dans un positionneur par rapport à un montage manuel bien conçu.
À retenir : Positionneurs de soudage robotisés ne sont pas des accessoires optionnels dans une cellule de soudage automatisée moderne : ils constituent le mécanisme qui rend le soudage robotisé économiquement et techniquement supérieur au soudage manuel dans la plus large gamme d'applications. Choisir dès le départ le bon type de positionneur, la bonne capacité et l’approche d’intégration est la décision technique la plus importante dans tout projet d’automatisation du soudage. Donnez la priorité à la capacité de charge avec marge, vérifiez la compatibilité du contrôleur dès le début et concevez le système de sécurité en parallèle avec l'architecture mécanique et logicielle.